所屬科目:國營事業◆自動控制
1. 線性非時變微分方程式為 \( \frac{d^3}{dt^3}c(t)+6\frac{d^2}{dt^2}c(t)+11\frac{d}{dt}c(t)+6c(t)=r(t) \),求其轉移函數 \( T(s)=? \)
(A) \( \frac{1}{s^3+5s^2+10s+4} \)(B) \( \frac{1}{s^3+6s^2+11s+5} \)(C) \( \frac{1}{s^3+6s^2+10s+6} \)(D) \( \frac{1}{s^3+6s^2+11s+6} \)
2.考慮一個系統之特徵方程式如下 \( s^4+2s^3+3s^2+4s+5=0 \),則系統之穩定性為何? (A)穩定系統 (B)不穩定系統 (C)臨界穩定系統 (D)邊界穩定系統
3. 若單位負迴授系統的開迴路轉移函數為 \( G(s) = \frac{2}{s+1} \),當輸入訊號為 \( t \) 時,則系統的穩態誤差為何? (A) 0.5t+1 (B) 0.25t+0.5 (C) t+0.25 (D) 0.5t+0.25
4.系統之相位邊界(Phase margin)為何? (A) 在 \( |G(j\omega)H(j\omega)|=1 \) 時,\( G(j\omega)H(j\omega) \) 與負實軸的夾角 (B) \( 180^{\circ} + \angle G(j\omega_g)H(j\omega_g) \),其中 \( |G(j\omega_g)H(j\omega_g)|=1 \) (C) \( 180^{\circ} - \angle G(j\omega_g)H(j\omega_g) \),其中 \( |G(j\omega_g)H(j\omega_g)|=1 \) (D) \( \displaystyle \frac{1}{|G(j\omega)H(j\omega)|} \) 的大小
5.系統之增益邊界(Gain margin)為何? (A) \( |G(j\omega)H(j\omega)| \)的大小 (B) \( \frac{1}{|G(j\omega)H(j\omega)|} \)的大小(C) \( G(j\omega)H(j\omega) \) 曲線與負實軸交點處 \( \omega_g \),則 \( |G(j\omega_g)H(j\omega_g)| \) 為增益邊界(D) \( G(j\omega)H(j\omega) \) 曲線與負實軸交點處 \( \omega_g \),則 \( \displaystyle \frac{1}{|G(j\omega_g)H(j\omega_g)|} \) 為增益邊界
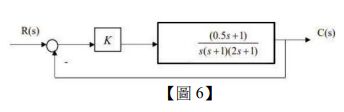
6.考慮一個控制系統如【圖 6】所示,求系統在 r(t)作用下的穩態誤差為何?(6>K>0)(A) 0 (B) 1 (C) 1/K (D) K
7.敘述一個系統之微分方程式為 \( \frac{d^3}{dt^3}c(t)+3\frac{d^2}{dt^2}c(t)+4\frac{d}{dt}c(t)+2c(t)=2\frac{d}{dt}r(t)+r(t) \),求特徵多項式為何? (A) \( \frac{2s+1}{s^3+3s^2+4s+2} \) (B) \( s^3+3s^2+4s+2 \) (C) \( s^3+3s^2+4s+2=0 \) (D) \( 2s+1 \)
8. 考慮一個三階系統之特性方程式 \( q(s) = s^3 + 2s^2 + 4s + K \),若系統為穩定系統,則 \( K \) 須滿足何關係? (A) K>4 (B) K<0 (C) 0≤K≤4 (D) 0≤K≤8
9.考慮一個單位回授系統,當系統輸入為斜坡輸入 u(t)=At 時,其穩態誤差為何?(A) \( e_{ss} = \lim_{s \to 0} \frac{A}{G(s)} \) (B) \( e_{ss} = \lim_{s \to 0} \frac{A}{sG(s)} \) (C) \( e_{ss} = 0 \) (D) \( e_{ss} = \lim_{s \to 0} \frac{A}{1+sG(s)} \)
10.考慮一個單位回授系統,當系統輸入為斜坡輸入 \( u(t)=At \) 時,系統之 Type Number 為 1 時,其穩態誤差為何(其中 \( K_v = \lim_{s \to 0} sG(s) \))? (A) \( e_{ss} = \frac{A}{K_v} \) (B) \( e_{ss} = 0 \) (C) \( e_{ss} = \infty \) (D) \( e_{ss} = \frac{A}{1+K_v} \)
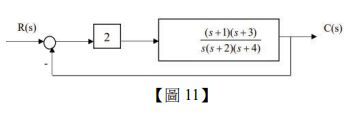
11.單迴路控制系統如【圖11】所示,則其狀態微分方程式為? (A) \[ \dot{x} = \begin{bmatrix} 0 & 1 & 0 \\ 0 & 0 & 1 \\ -6 & -16 & -8 \end{bmatrix} x + \begin{bmatrix} 0 \\ 0 \\ 1 \end{bmatrix} u(t) \] (B) \[ \dot{x} = \begin{bmatrix} 0 & 1 & 0 \\ 0 & 0 & 1 \\ -7 & -15 & -8 \end{bmatrix} x + \begin{bmatrix} 0 \\ 0 \\ 1 \end{bmatrix} u(t) \] (C) \[ \dot{x} = \begin{bmatrix} 0 & 1 & 0 \\ 0 & 0 & 1 \\ -5 & -10 & -6 \end{bmatrix} x + \begin{bmatrix} 0 \\ 0 \\ 1 \end{bmatrix} u(t) \] (D) \[ \dot{x} = \begin{bmatrix} 0 & 1 & 0 \\ 0 & 0 & 1 \\ -9 & -18 & -10 \end{bmatrix} x + \begin{bmatrix} 0 \\ 0 \\ 1 \end{bmatrix} u(t) \]
12. 考慮一個三階特性方程式 \( q(s) = s^3 + 2s^2 + 4s + K \),則系統穩定的條件為何? (A) \( 0 < K < 7 \) (B) \( K < 0 \) (C) \( 0 < K < 8 \) (D) \( K > 8 \)
13.考慮一個閉迴路系統的系統轉換函數為 \( T(z) = \frac{C(z)}{1+C(z)H(z)} \),則系統之相對靈敏度為? (A) \( \frac{C(z)}{1+C(z)H(z)} \) (B) \( \frac{-C(z)H(z)}{1+C(z)H(z)} \) (C) \( \frac{H(z)}{1+C(z)H(z)} \) (D) \( \frac{1}{1+C(z)H(z)} \)
14. 考慮一個閉迴路系統的系統轉換函數為 \( T(s) = \frac{G(s)}{1+G(s)H(s)} \),則該系統對於 \( H(s) \) 之靈敏度為? (A) \( \frac{G(s)}{1+G(s)H(s)} \) (B) \( \frac{-G(s)H(s)}{1+G(s)H(s)} \) (C) \( \frac{H(s)}{1+G(s)H(s)} \) (D) \( \frac{1}{1+G(s)H(s)} \)
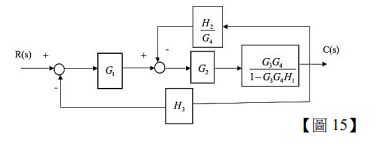
15. 考慮一個系統之方塊,如【圖 15】所示,則其轉移函數為何?(A) \( \frac{G_1 G_2 G_3 G_4}{1 - G_1 G_4 H_1 - G_2 G_3 H_2 + G_1 G_2 G_3 G_4 H_3} \)(B) \( \frac{G_1 G_2 G_3 G_4}{1 + G_1 G_4 H_1 - G_2 G_3 H_2 + G_1 G_2 G_3 G_4 H_3} \)(C) \( \frac{G_1 G_2 G_3 G_4}{1 + G_1 G_4 H_1 + G_2 G_3 H_2 + G_1 G_2 G_3 G_4 H_3} \)(D) \( \frac{G_1 G_2 G_3 G_4}{1 - G_1 G_4 H_1 + G_2 G_3 H_2 + G_1 G_2 G_3 G_4 H_3} \)
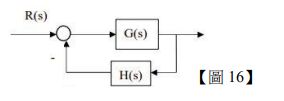
16. 考慮一個單環回授系統如【圖 16】所示,若 \( G(s)H(s) = \frac{K}{s^2(\tau s + 1)} \),則考慮其 \( G(s)H(s) \) 的 Nyquist 軌跡圖,其系統之穩定性為何? (A) 軌跡含繞點 -1 零次,系統為穩定 (B) 軌跡含繞點 -1 壹次,系統為不穩定 (C) 軌跡含繞點 -1 兩次,系統為不穩定 (D) 軌跡含繞點 -1 參次,系統為不穩定
17. 甲乙兩個系統,甲系統為 \( y(t) = 5t \cdot u(t) + 1 \),乙系統為 \( y(t) = 5u(t) + 1 \),其中 \( y(t) \) 和 \( u(t) \) 分別為系統輸出和輸入。關於時變系統(Time-Variant System)和非時變系統(Time-Invariant System)的判斷,下列何者正確? (A) 甲乙兩個系統均為時變系統 (B) 甲乙兩個系統均為非時變系統 (C) 甲系統為時變系統,乙系統為非時變系統 (D) 甲系統為非時變系統,乙系統為時變系統
18. 時間函數 \( f(t) = 3t \cdot u_s(t) - u_s(t-1) \),其中 \( u_s(t) \) 為單位步階函數(Unit Step Function),則 \( f(t) \) 經過拉普拉斯轉換(Laplace Transform)後,下列何者正確? (A) \( \frac{3}{s^2} - e^{-s} \frac{1}{s} \) (B) \( \frac{3}{s^2} - e^{s} \frac{1}{s} \) (C) \( \frac{3}{s^2} - e^{-s} \frac{1}{s-1} \) (D) \( \frac{3}{s^2} - \frac{1}{s-1} \)
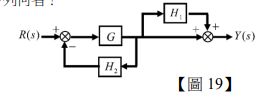
19. 如【圖 19】方塊圖所示,則系統拉普拉斯轉移函數 \( Y(s)/R(s) \) 為下列何者?(A) \( \frac{GH_1}{1+GH_1} \)(B) \( \frac{H_1}{1+GH_1} \)(C) \( \frac{GH_1}{1+GH_2} \)(D) \( \frac{G(1+H_1)}{1+GH_2} \)
20. 則下列何者為可控制典型式(Controllable Canonical Form)? (A) \( \dot{X}(t) = \begin{bmatrix} 0 & 1 & 0 \\ 0 & 0 & 1 \\ -\beta_1 & -\beta_2 & -\beta_3 \end{bmatrix} X(t) + \begin{bmatrix} 0 \\ 0 \\ 1 \end{bmatrix} U(t) \),\( Y(t) = \begin{bmatrix} \alpha_1 & \alpha_2 & \alpha_3 \end{bmatrix} X(t) \) (B) \( \dot{X}(t) = \begin{bmatrix} 0 & 1 & 0 \\ 0 & 0 & 1 \\ \beta_3 & \beta_2 & \beta_1 \end{bmatrix} X(t) + \begin{bmatrix} 0 \\ 0 \\ 1 \end{bmatrix} U(t) \),\( Y(t) = \begin{bmatrix} \alpha_3 & \alpha_2 & \alpha_1 \end{bmatrix} X(t) \) (C) \( \dot{X}(t) = \begin{bmatrix} 0 & 1 & 0 \\ 0 & 0 & 1 \\ -\beta_1 & -\beta_2 & -\beta_3 \end{bmatrix} X(t) + \begin{bmatrix} 0 \\ 0 \\ 1 \end{bmatrix} U(t) \),\( Y(t) = \begin{bmatrix} \alpha_3 & \alpha_2 & \alpha_1 \end{bmatrix} X(t) \) (D) \( \dot{X}(t) = \begin{bmatrix} 0 & 0 & -\beta_1 \\ 1 & 0 & -\beta_2 \\ 0 & 1 & -\beta_3 \end{bmatrix} X(t) + \begin{bmatrix} 1 \\ 0 \\ 0 \end{bmatrix} U(t) \),\( Y(t) = \begin{bmatrix} \alpha_1 & \alpha_2 & \alpha_3 \end{bmatrix} X(t) \)
21.承第 20 題,其控制性矩陣(Controllability Matrix) \( Q_c \) 為下列何者? (A) \( Q_c = \begin{bmatrix} 0 & 0 & 1 \\ 0 & 1 & -A_1 \\ 1 & -A_1 & A_1^2 - A_2 \end{bmatrix} \) (B) \( Q_c = 0 \) (C) \( Q_c = \begin{bmatrix} 1 & 0 & 1 \\ 0 & 1 & 1 \\ 0 & 0 & 0 \end{bmatrix} \) (D) \( Q_c = \begin{bmatrix} 0 & 1 & 0 \\ 0 & 1 & 0 \\ 1 & 0 & 0 \end{bmatrix} \)
22 控制系統的特性方程式為 \( \Delta(s) = s^4 + 3s^3 + 3s^2 + s + K \),若欲使此系統穩定,則條件為下列何者?
(A) \( K > 0 \)(B) \( 0 < K < 1 \)(C) \( -1 < K < 1 \)(D) \( 0 < K < \frac{8}{9} \)
23. 控制系統之閉迴路轉移函數為 \( \frac{Y(s)}{R(s)} = \frac{25}{s^2 + 5s + 25} \),則阻尼比 \( \zeta \) (Damping Ratio) 為何?
(A) 0.25(B) 0.4(C) 0.5(D) 5
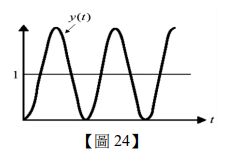
24.如【圖 24】所示,y(t)為標準二階系統針對輸入訊號為單位步階的響應圖形。則下列何者正確?(A)欠阻尼響應(Underdamped Response) (B)臨界阻尼響應(Critically Damped Response)(C)無阻尼響應(Undamped Response) (D)過阻尼響應(Overdamped Response)
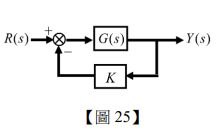
25.如【圖25】所示,若 \( G(s) = \frac{s+1}{s^3+2s^2} \),\( K=2 \),請判斷系統型態(System Type)下列何者正確?
(A)系統型態為 Type 0(B)系統型態為 Type 1(C)系統型態為 Type 2(D)系統型態為 Type 3
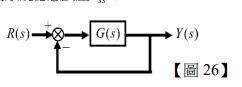
26.如【圖 26】所示,若 \( G(s) = \frac{5}{s^2 + 14s + 55} \),輸入 \( R(s) \) 為單位步階訊號,則系統穩態誤差 \( e_{ss} \)?
(A) 系統不穩定,因此 \( e_{ss} \) 不存在(B) \( e_{ss} = 0 \)(C) \( e_{ss} = \frac{1}{5} \)(D) \( e_{ss} = \frac{11}{12} \)
27. 如【圖 27】所示,若輸入單位斜坡訊號 \( R(s) = \frac{1}{s^2} \),並且希望閉迴路系統穩態誤差 \( e_{ss} = 0 \),為達到此設計條件,請問系統參數 \( K \) 和 \( a \) 必須為何?
(A) 系統類型為 Type 1,\( K=5 \) 和 \( a=2 \)(B) 系統類型為 Type 2,\( K=5 \) 和 \( a=2 \)(C) 系統類型為 Type 0,\( K=2 \) 和 \( a=5 \)(D) 系統類型為 Type 2,\( K=5 \) 和 \( a=5 \)
28.下列敘述何者錯誤?(A)具有轉移函數的系統必為線性系統 (B)線性時變系統存在有轉移函數(C)現實中絕大數系統均為非線性模式 (D)梅生法則(Mason’s Rule)可用來求控制系統的轉移函數
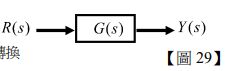
29 如【圖 29】所示,其中 \( G(s) \) 為系統轉移函數,輸入 \( R(s) = A \frac{\omega}{s^2 + \omega^2} \),則下列敘述何者錯誤?
(A) 系統具線性特性(B) 系統具非時變特性(C) 若此系統穩定,則系統輸出的頻率響應為 \( \lim_{t \to \infty} y(t) \),其中 \( y(t) \) 為 \( Y(s) \) 反拉氏轉換(D) 若此系統穩定,則系統輸出的穩態響應為 \( A \sin(\omega t + \phi) \),其中 \( \phi = \angle G(j\omega) \)
30. 考慮單位負迴授系統其開迴路轉移函數 \( G(s) \) 為標準二階系統型式,若輸入為單位步階信號,且希望控制性能 (Performance) 愈佳,則下列敘述何者錯誤?(A) 共振峰值 (Resonant Peak) \( M_r \) 越接近於 0 越好(B) 頻寬 (Bandwidth) BW 越大越好(C) 最大超調量 (Maximum Overshoot) \( M_p \) 越小越好(D) 上升時間 (Rise Time) \( t_r \) 越小越好
31.關於系統控制性能衡量,下列何者「非」時域的考量指標:(A)最大超越量 (B)延遲時間 (C)穩態誤差 (D)增益邊限
32. 下列敘述何者錯誤?(A) 古典控制以單輸入單輸出系統為主要對象(B) 系統的轉移函數是唯一的,但是系統的動態方程式有無窮多(C) 動態方程式為 \( \dot{x}(t) = A(t)x(t) + B(t)u(t) \),則此系統為線性非時變系統(D) PI 控制器可改善系統的穩態誤差
33. 關於全通系統(All Pass System)和極小相位系統(Minimum Phase System),下列敘述何者錯誤?
(A) 若系統為全通系統,則系統轉移函數大小值為 1 (0dB)(B) 若系統為全通系統,則系統轉移函數的相位值等於 0(C) 若系統為極小相位系統,則系統轉移函數的所有極零點均在 s 平面的左半面(D) 若系統為極小相位系統,則系統轉移函數的增益值為正
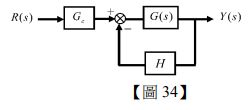
34.如【圖34】所示,若 \( G_c = 100 \)、\( H = 10 \)、\( G(s) = \frac{1}{s(s+2)} \),請試對於 \( H \) 而言,系統轉移函數 \( T \) 之值為何?
(A) 1(B) 0(C) \( \frac{-10}{s^2+2s+10} \)(D) \( \frac{s^2+2s}{s^2+2s+10} \)
35.則 \( K \) 的條件為何?
(A) \( 0 < K < 4 \)(B) \( K > 0 \)(C) \( 0 < K < 8 \)(D) 此系統無論 \( K \) 如何設計,都無法滿足 BIBO 穩定
36.承第 35 題,若輸入 R(s)為單位步階訊號,則系統輸出的穩態響應值為多少?(A) 0 (B) 0.5(C) 1 (D)此系統不穩定,因此穩態響應值不存在
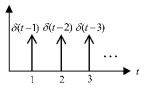
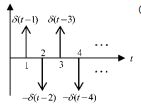
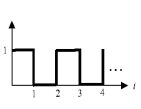
37. 若系統轉移函數 \( G(s) = \frac{Y(s)}{R(s)} = \frac{e^{-s}}{1+e^{-s}} \),下列何者為單位階梯響應系統輸出圖形?(A) (B) (C) (D)
38. 若 \( \Delta(s) = s^3 + 6s^2 + 20s + 30 = 0 \),試問 \( \Delta(s) \) 的根是否在 \( s = -1 \) 的左半面?(A) 有 2 個根在 \( s = -1 \) 的左半面(B) 有 1 個根在 \( s = -1 \) 的左半面(C) 所有的根都在 \( s = -1 \) 的左半面(D) 所有的根都在 \( s = -1 \) 的右半面
39. 數位化的開迴路特性方程式為 \( \Delta(z) = z^2 + \alpha_1 z + \alpha_2 = 0 \),其中 \( \alpha_1 = 0.092K - 1.368 \),\( \alpha_2 = 0.066K + 0.368 \)。若為使系統穩定,下列何者為 \( K \) 的範圍?
(A) \( 0 < K < 9.575 \)(B) \( 0 < K < 105.23 \)(C) \( 0 < K < 1 \)(D) \( -20.72 < K < 1 \)
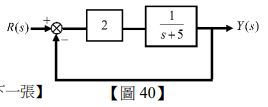
40.如【圖40】所示,若輸入為單位步階信號,則閉迴路系統的頻寬 BW 為何?
(A) \( \frac{\sqrt{2}}{5} \text{ (rad/s)} \)(B) \( \frac{1}{2} \text{ (rad/s)} \)(C) \( \frac{\sqrt{2}}{2} \text{ (rad/s)} \)(D) \( \frac{\sqrt{2}}{7} \text{ (rad/s)} \)
第一題:考慮一個微分方程式 \( y''(t) + 5y'(t) + 4y(t) = 3 \),其中 \( y(0) = \alpha, y'(0) = \beta \),求其方程式的解為何?【20 分;未列出計算過程,不予計分】
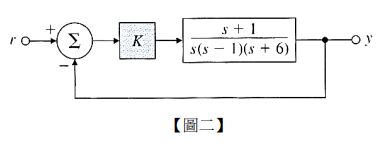
第二題:考慮一個系統如【圖二】,求 K 的範圍使得此系統穩定。【20 分;未列出計算過程者,不予計分】
 阿摩線上測驗
登入
 (A)
 (A) 軌跡含繞點 -1 零次,系統為穩定 (B) 軌跡含繞點 -1 壹次,系統為不穩定 (C) 軌跡含繞點 -1 兩次,系統為不穩定 (D) 軌跡含繞點 -1 參次,系統為不穩定
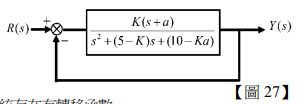
 (B)
 (C)
 (D)